Capacités
Un drone conçu pour une seule mission, le lavage de façades.
Les trois cofondateurs couvrent la conception mécanique, l'architecture électrique, le contrôle et l'intégration RPAS, ainsi que les essais en vol pratiqués au sein de Zenith Polytechnique. Ils appliquent ces compétences à Oryx, un hexacoptère de lavage de vitres alimenté en eau par un boyau depuis le sol.
Compétences de l'équipe
Cinq domaines, de la structure aux essais en vol.
-
Mécanique
Conception mécanique et structure
Châssis, intégration des charges utiles, choix de matériaux et dimensionnement pour la charge et les vibrations.
-
Électrique
Architecture électrique et distribution de puissance
Chaînes de propulsion, distribution de puissance, intégration des composants et fiabilité système.
-
Contrôle
Contrôle et intégration RPAS
Architecture système, logique de pilotage, capteurs de positionnement et de distance, liens de communication redondants.
-
Prototypage
Prototypage rapide
CAO, impression 3D, usinage de pièces sur mesure : des itérations courtes entre l'idée, la pièce et le vol.
-
Essais
Validation en vol et essais terrain
Campagnes d'essais structurées, procédures et mesures en vol, pratiquées sur les plateformes de Zenith Polytechnique.
En conception
Oryx, notre hexacoptère de lavage de vitres.
Oryx
En conception · Premiers vols visés au printemps 2027 · Objectif d'intégration été 2027Oryx est un hexacoptère conçu pour laver des façades vitrées. L'eau arrive par un boyau depuis le sol, sans réservoir embarqué. La méthode : lavage basse pression (soft wash) et rinçage à l'eau pure déionisée. Un radar, appuyé par un LiDAR, maintient la distance à la façade ; un GNSS RTK assure le positionnement ; l'autopilote est un Pixhawk sous ArduPilot. Une caméra orientée vers la zone de lavage guide le pilote. Les batteries sont interchangeables pour enchaîner les vols, et une coque protège l'électronique des projections d'eau.
- Architecture
- Hexacoptère
- Alimentation en eau
- Boyau depuis le sol
- Méthode
- Basse pression + eau pure
- Autopilote
- Pixhawk · ArduPilot
- Positionnement et distance
- GNSS RTK · radar + LiDAR
- Enveloppe visée
- Jusqu'à 118 matteinte par étapes
Objectifs de conception : Oryx n'a encore été ni assemblé ni volé
Méthode de développement
De la CAO au vol, en boucle courte.
Concevoir, imprimer, intégrer, voler, mesurer, recommencer. Les plateformes développées au sein de Zenith Polytechnique ont été construites ainsi, et Oryx suit la même méthode. Sur ce site, une valeur qui n'a pas été mesurée en vol est présentée comme un objectif de conception.
Voir nos réalisations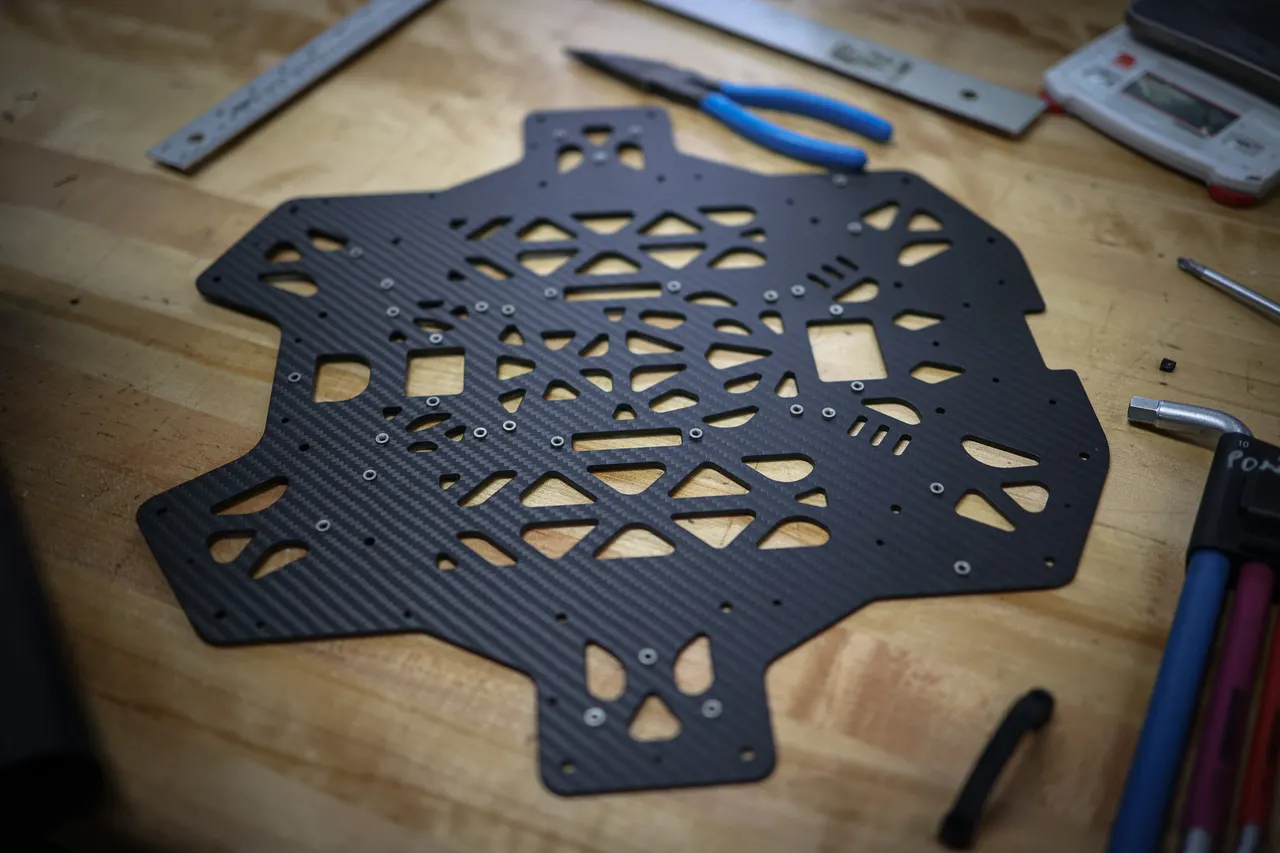
Contact
Un projet de drone ou d'intégration que les plateformes du marché ne couvrent pas?
Ou par courriel : contact@aerialix-drone.com